Швейцарские инженеры научили робособаку с манипулятором играть в бадминтон

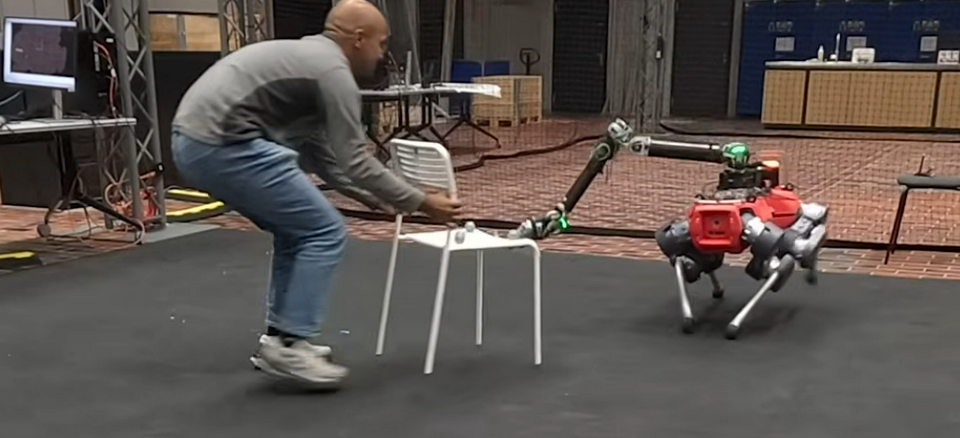
Швейцарские инженеры научили четвероногого робота с манипулятором на спине играть в бадминтон. В серии игр в помещении и на открытом воздухе робособака продемонстрировала, что может успешно отбивать до десяти воланов подряд, полагаясь только на данные бортовой камеры.

Разработка велась инженерами Швейцарской высшей технической школы Цюриха под руководством Марко Хуттера. За основу проекта был взят четвероногий робот модели ANYmal-D, на который установили манипулятор DynaArm и неподвижную стереокамеру ZED X с глобальным затвором, позволяющую считывать все пиксели изображения сразу, а не построчно. Все движения робот выполняет, используя единую политику управления на основе обучения с подкреплением.
Чтобы успешно отбивать подачи соперника, роботу необходимо точно прогнозировать траекторию полета волана и одновременно с этим быстро перемещаться в пределах игрового поля, координируя движения ног, положение тела и манипулятора с ракеткой. Робот следит за воланом и координирует движения ног и роборуки с ракеткой, полагаясь только на данные бортовой камеры. Статья опубликована в журнале Science Robotics.
Как отмечают разработчики, создание роботов, способных играть в динамичные игры, позволяет инженерам разрабатывать новые приводы и оттачивать схемы управления в быстро меняющихся условиях, поскольку такие задачи требуют хорошей координации движений и восприятия. Уже существуют роботы-теннисисты, которые могут успешно противостоять человеку в настольном теннисе, однако большинство из них выглядят как манипулятор, установленный на неподвижной платформе, ориентируются по внешним камерам и способны перемещаться только в ограниченных пределах. В качестве примеров приводятся робот, разработанный Google DeepMind в 2024 году, и робот-теннисист компании Omron, представленный еще в 2014 году.